JST CREST — 2026–2032

Twin
Agriculture

ツイン農業のための
栽培環境のマルチスケール時空間仮想化

研究代表者 大倉 史生(大阪大学 産業科学研究所)
研究領域 革新的デジタル時空間拡張
実施期間 2026.10 – 2032.03

01VISION

From experience
to optimization.

経験に基づく営みから、仮想空間で設計される最適化へ

栽培は、植物と人間がつくるインタラクションである。
私たちは栽培環境をまるごと仮想化し、実空間と仮想空間の両方で植物を育てる「ツイン農業」の基盤をつくります。

203X — 未来像

圃場で日々行われる栽培作業は、ドローン・ロボット・作業者視点のデータによって常に記録され、仮想空間上の農場「ツイン農業プラットフォーム」へとリアルタイムに反映される。仮想空間では、植物の精緻な構造と成長予測、圃場全体の状態、作業者の行動知見が統合され、次に行うべき最適な作業が作業者やロボットへフィードバックされる。

TODAY — 現在の課題

これまでの「スマート農業」が実現してきたのは、収穫や農薬散布、比較的単純な病害検出が中心でした。剪定・誘引、生育予測と収量最大化といった専門性の高い日常作業を支えるには、葉一枚・枝一本の構造や熟練者の「意図」までを緻密に仮想化する必要があります。本プロジェクトは、このボトルネックに正面から挑みます。
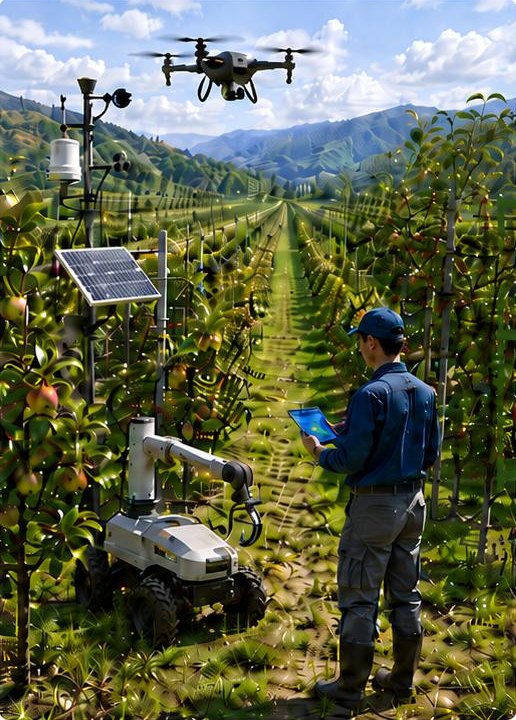
実空間
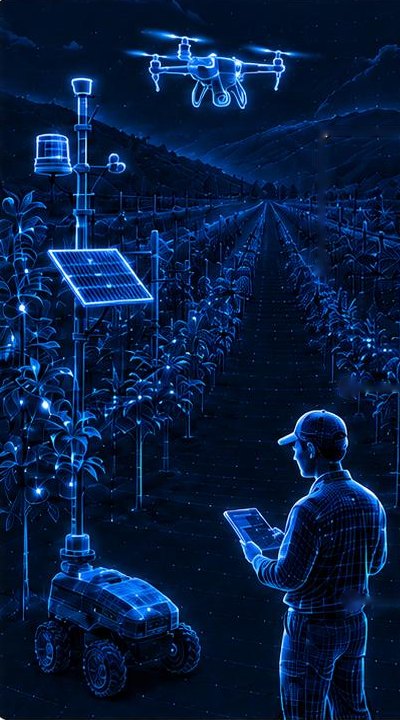
  • ドローン
  • 気象・環境センサ
  • 農業ロボット
  • 農作業者
栽培仮想化デジタルツインの構築・解析・予測
LLM / LVLMエージェント世界モデルシミュレーション最適栽培
ツイン農業
プラットフォーム
未知の知見創出
現場へのフィードバック最適作業の提案・ロボット・意思決定支援
仮想空間
  • 01植物個体Plant-level枝葉レベルの3D構造 · 時系列生育モデリング · 成長予測
  • 02圃場全体Field-level圃場4Dモデリング · 生育データの空間分布 · 生育・収量・病害マップ
  • 03農作業者Farmer-level視点映像からの動作理解 · 動作・作業軌跡 · 暗黙知・判断プロセス
実空間と仮想空間の両方で栽培し、最適な作業を実空間へフィードバックする。
02CHALLENGE

Three scales,
one cultivation.

栽培環境の仮想化を阻む、三つのスケールの課題
植物個体の枝葉
類似した見た目薄い葉枝の遮蔽
SCALE 01 — PLANT

細い枝、薄い葉、
大量の遮蔽と成長変化

植物はコンピュータビジョンにとって最も挑戦的な対象のひとつ。果実を見つけるだけでは、剪定や誘引のような専門的な作業には届きません。
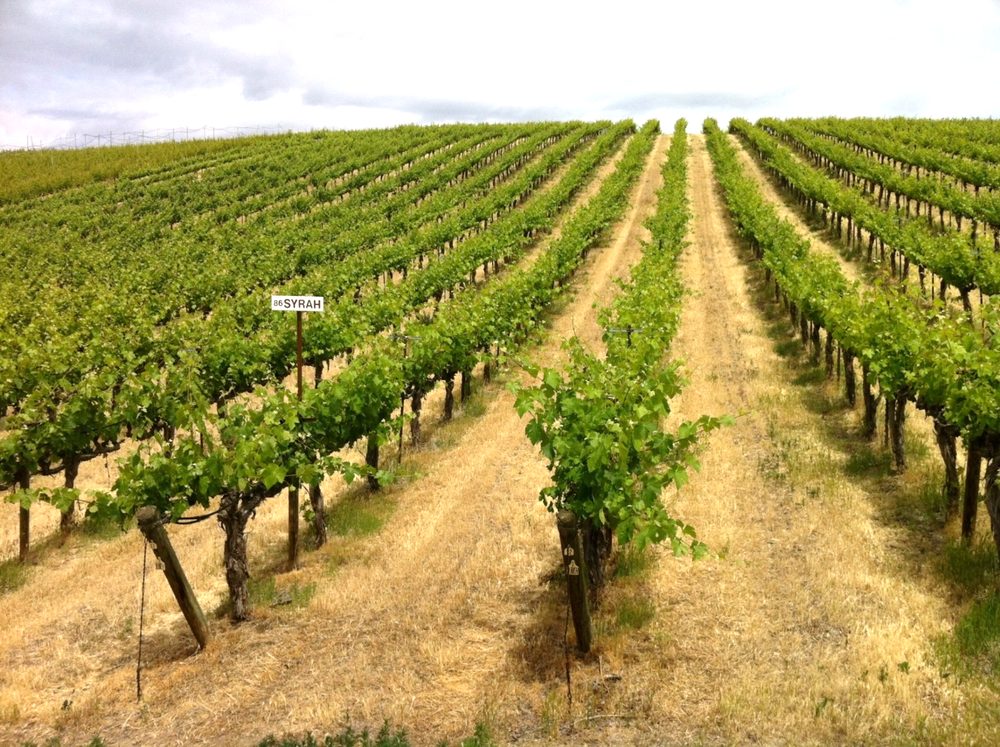
葉の枚数・形状は?枝構造は?
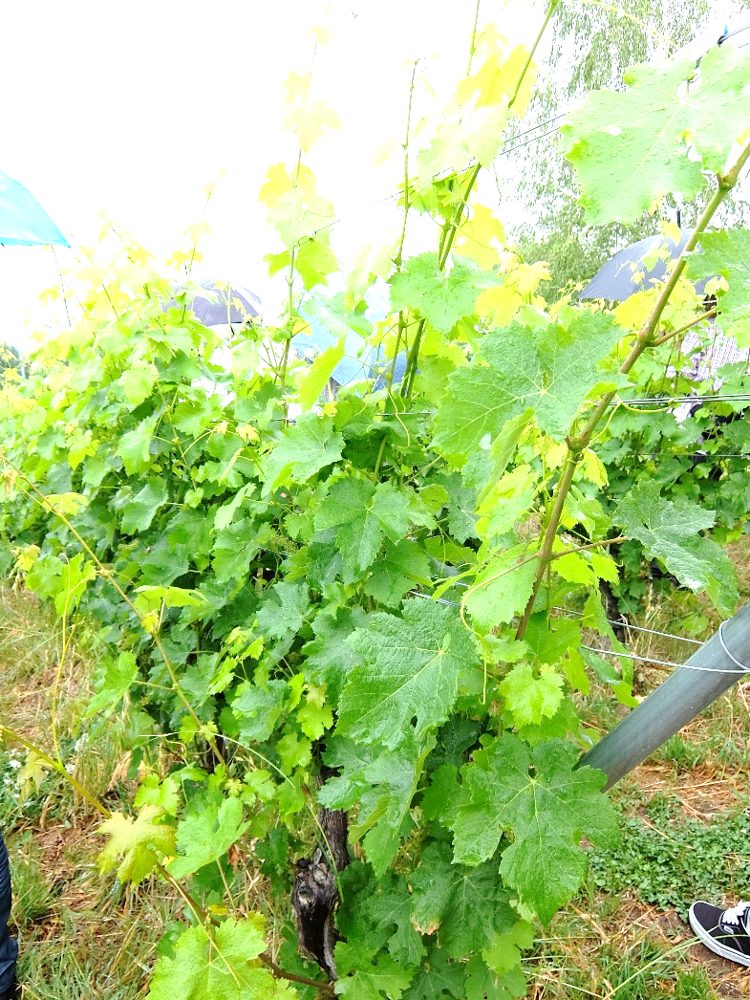
圃場(ぶどう畑)Photo: Agne27 / CC BY-SA 3.0
入り組んだ枝複雑な形状
SCALE 02 — FIELD

入り組んだ枝が連なる、
広大で変化し続ける圃場

大規模・高密度な圃場では、個体ごとの切り分けや、作物・環境情報の継続的な更新が必要です。
個体(株)ごとに切り分けられるか?
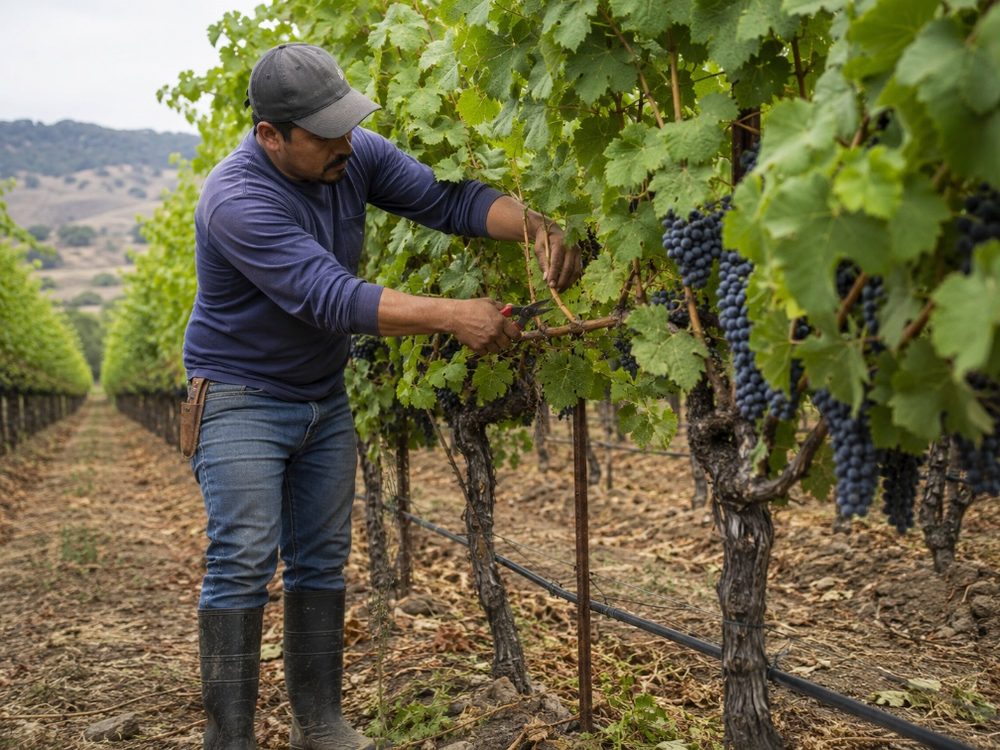
剪定作業を行う農作業者
高度な暗黙知複雑な対象
SCALE 03 — FARMER

熟練者の判断に宿る、
言語化されない暗黙知

農作業は単なる身体動作ではなく、植物の状態理解と経験に裏打ちされた高度な知的行為です。

どの枝を剪定している?なぜその枝を剪定した?

例えば、「圃場内のどの株に対し、どの枝を、どのような意図で剪定しているか」——
この問いに答えるには、三つのスケールを相互に結びつけて仮想化する必要があります。

03RESEARCH

Research topics

研究項目
TOPIC 01 — PLANT-LEVEL

Modeling Plants
in Space and Time

植物の時空間モデリング

枝一本・葉一枚・果実一つのレベルで植物個体の三次元構造を復元し、同一器官の時系列対応付けや成長予測へと拡張します。手続き型モデリング、大規模言語モデル、物理シミュレーションを取り入れ、成長・力学・作業結果を予測できる「仮想植物」を実現します。

3D reconstructionOcclusionGrowth modelingProcedural model

担当 大倉グループ(大阪大学)

TOPIC 02 — FIELD-LEVEL

Mapping Living
Fields in 4D

変化し続ける圃場の4Dマッピング

ドローン・地上ロボット・環境センサ等から得られるRGB・マルチスペクトル・LiDARデータを統合し、作物分布、生育状態、環境情報とその時系列変化を4D仮想空間にマッピング。継続的かつ即応的に更新される圃場のデジタルツインを構築します。

UAV4D mappingPhenomicsMultispectral / LiDAR

担当 郭グループ(東京大学)

TOPIC 03 — FARMER-LEVEL

Understanding Skilled Farm Work

熟練農作業の理解

映像をはじめとする多様な情報から、農作業者が周囲の環境をどのように捉え、行動しているかを理解する研究に取り組んでいます。熟練者が持つ経験や知識と、植物・圃場の状態との関係を捉え、次世代の農業支援につながるAI技術を目指します。

Agricultural AIHuman-centered visionSkill understanding

担当 佐藤・篠田グループ(東京大学)

TOPIC 04 — INTEGRATION

Twin Agriculture
Platform

ツイン農業プラットフォーム

三つのスケールで得られる情報を、共通の時空間座標と個体IDで対応付けて蓄積・可視化する統合基盤。「どの圃場の、どの植物個体に対し、どの作業者が、どのような作業を行ったか」を統一的に記述し、実空間へのフィードバックの土台とします。

  • TESTBED研究農場・商業農場でのツイン農業テストベッド
  • DISCOVERYLVLMによる未知の農業的・植物的知見の創出
  • WORLD MODEL圃場データから学ぶ世界モデル・エージェント
  • FEEDBACK最適作業の提案、教育、ロボット訓練環境
04ROADMAP

Roadmap

研究計画とマイルストーン
PHASE 1 — FOUNDATION

研究農場で、三スケールの仮想化基盤を確立

東京大学の研究農場(果樹園)を「ツイン農業テストベッド」とし、植物個体・圃場・作業者の情報を時系列とともに蓄積。枝一本レベルの詳細度で果樹園全体を時空間的に仮想化し、プラットフォームの初期PoCを実現します。
PHASE 2 — DEPLOYMENT

商業農場へ展開し、実空間へフィードバック

成長予測、作業意図推定、作業提案、物理・手続き型シミュレーションを統合し、複数圃場・複数作物へ適用範囲を拡大。作業者やロボットへ最適作業をフィードバックするPoCを実施します。
MIDTERM — FY2028

研究農場でのツイン農業PoC

実圃場個体の三次元・時系列復元、研究農場の4Dマッピング、主要農作業の一人称視点データセットを構築し、三スケールを横断した仮想化プロトタイプを提示します。

FINAL — FY2031

商業農場でのツイン農業の実証

様々な農場の課題に対応できるよう仮想化技術を高度化し、商業農場にテストベッドを拡張。実際の農作業における有効性を示します。

05MEMBERS

Team

研究体制
大倉 史生↗ PRINCIPAL INVESTIGATOR

大倉 史生

Fumio Okura

大阪大学 産業科学研究所 准教授

研究統括 / Plant-level / Platform ウェブサイト ↗
郭 威↗ CO-PRINCIPAL INVESTIGATOR

郭 威

Wei Guo

東京大学 大学院農学生命科学研究科 准教授

Field-level ウェブサイト ↗
佐藤 洋一↗ CO-PRINCIPAL INVESTIGATOR

佐藤 洋一

Yoichi Sato

東京大学 生産技術研究所 教授

Farmer-level ウェブサイト ↗

COLLABORATORS
研究参加者

PLANT-LEVEL · PLATFORM大倉グループ大阪大学
中島 悠太大阪大学 産業科学研究所 教授
戸田 陽介株式会社フィトメトリクス 代表取締役
FIELD-LEVEL郭グループ東京大学
陳 思遥東京大学 大学院農学生命科学研究科 助教
岡田 眞銀東京大学 大学院農学生命科学研究科 特任研究員
FARMER-LEVEL佐藤・篠田グループ東京大学
篠田 理沙東京大学 生産技術研究所 助教
波多野 雅東京大学 生産技術研究所 特任研究員
06NEWS

News

お知らせ
  • PROJECTJST CREST「ツイン農業のための栽培環境のマルチスケール時空間仮想化」の研究を開始しました。
  • WEBプロジェクトウェブサイトを公開しました。
07PUBLICATIONS

Publications

研究成果
研究成果は順次掲載します。
08CONTACT
お問い合わせ
Get in touch →
研究代表者大倉 史生
大阪大学 産業科学研究所
〒567-0047 大阪府茨木市美穂ヶ丘8-1
本プロジェクトについて本研究は、国立研究開発法人科学技術振興機構(JST)戦略的創造研究推進事業 CREST 研究領域「デジタル時空間拡張の実現に向けた技術革新と持続的価値共創」(研究総括:本村 陽一)の支援を受けています。